
Un experimento para mostrar cómo se puede utilizar el sensor CAN Untethered Dead Reckoning (UDR) de Metis para proporcionar un posicionamiento continuo del vehículo en entornos propensos a la pérdida de señal GNSS/GPS y cómo se compara con el sensor CAN GPS de 50 Hz de Metis.
Configurar: Para realizar el experimento y obtener los datos, utilizamos el siguiente equipo:
- Sensor CAN Metis UDR;
- Sensor GPS CAN Metis 50 Hz;
- Kit de desarrollo Metis CAN, que incluye:
- Cable DB9 macho a DB9 hembra
- Cable de alimentación micro USB
- 1 x Cables de enlace
- Tarjeta Metis CAN Link;
- 2 antenas GNSS multibanda u-Blox;
- 3 cables Metis CAN Link

Visualización de datos: Para imitar la pérdida de señal GNSS/GPS causada por la obstrucción de edificios de gran altura, la cubierta de árboles o una red subterránea de túneles, un coche equipado con los dos tipos diferentes de sensores GPS Metis entró en un aparcamiento subterráneo. La ruta fue seguida por ambos sensores y los datos se superpusieron en Google Earth para comparar su rendimiento.
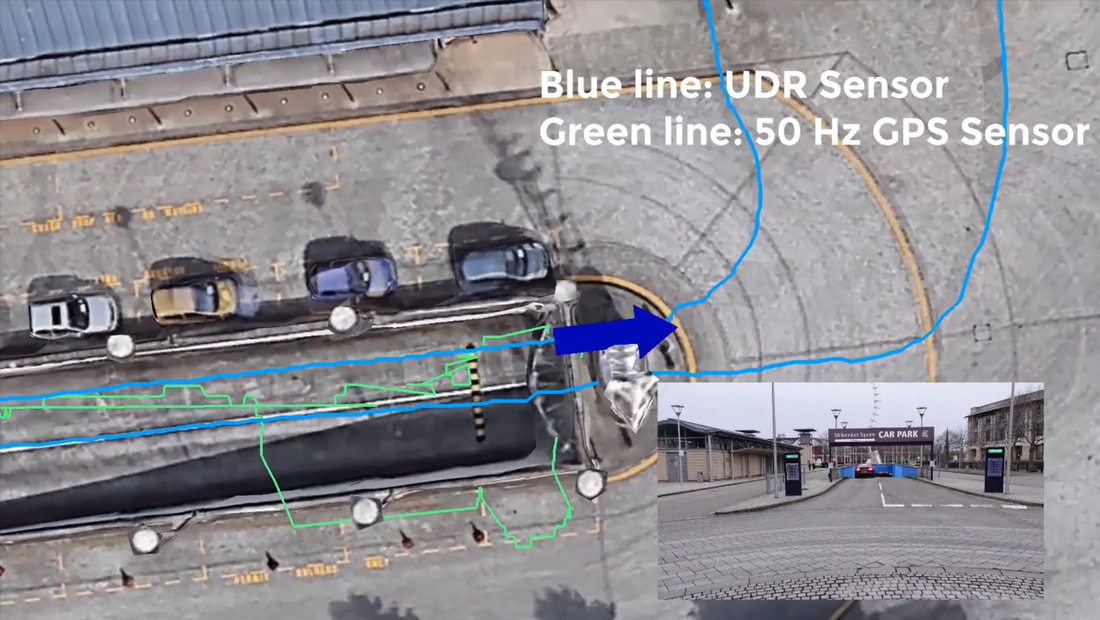
Estimación de la posición a partir del sensor UDR y el sensor GPS estándar de 50 Hz
A la entrada del aparcamiento subterráneo, se observó una pérdida total de la señal GNSS/GPS y del posicionamiento del sensor de 50 Hz. La pérdida de señal GNSS/GPS habría afectado al sensor UDR en la misma ubicación, pero sus sensores inerciales integrales permitieron que continuara el posicionamiento del vehículo.
Fondo: UDR (Untethered Dead Reckoning) se refiere a los datos GNSS fusionados con datos de sensores inerciales, lo que permite un alto rendimiento de posicionamiento en lugares donde las señales GNSS son pobres o no están disponibles.
El sensor CAN Metis UDR está disponible como JWPF o con pigtail.
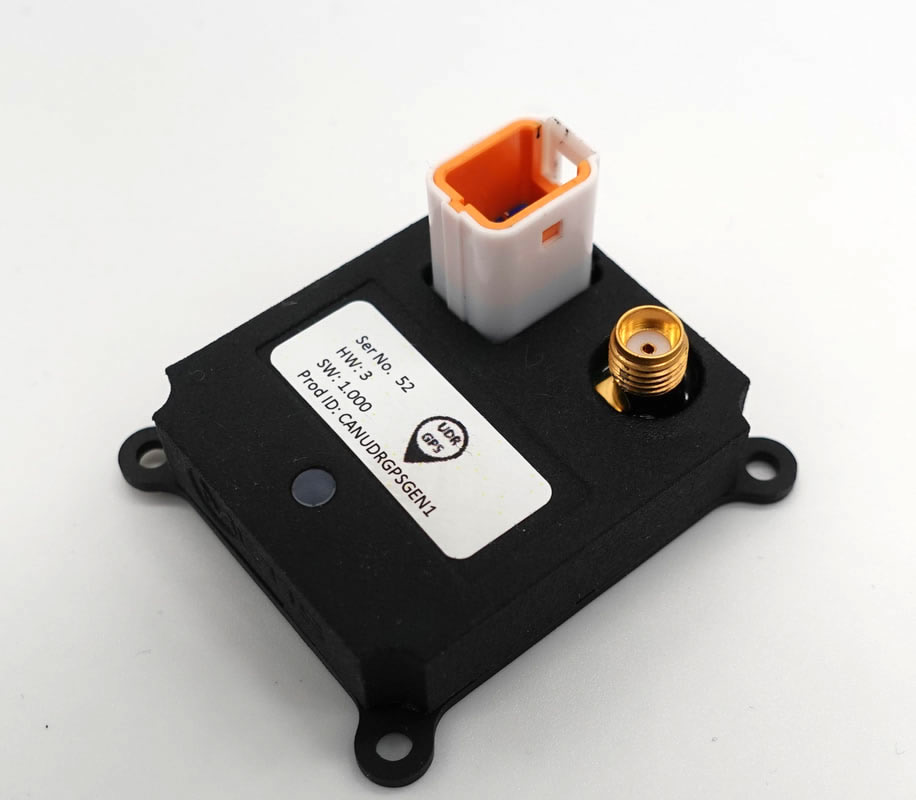

Comparación: El sensor CAN UDR de Metis ofrece claramente mejores resultados en el posicionamiento continuo del vehículo en entornos propensos a la pérdida de señal GNSS/GPS. Sin embargo, el sensor de 50 Hz no se ha vuelto redundante. El sensor CAN de 50 Hz de Metis funciona mejor en zonas exteriores abiertas donde no se pierda la señal GNSS/GPS y es beneficioso si su vehículo tiene un elemento de deslizamiento lateral o movimiento irregular para el seguimiento de la posición más precisa.
El sensor más adecuado para su proyecto dependerá de estos factores. Póngase en contacto con uno de nuestros ingenieros para analizar las opciones.
Próximos pasos: Para crear una situación en la que el sensor CAN de 50 Hz supere al sensor CAN UDR.


