AHRS-sensoren (Attitude and Heading Reference Systems) zijn essentiële componenten geworden in moderne voertuigdynamische analyse, ruimtevaarttoepassingen en robotica. Deze geavanceerde apparaten leveren cruciale oriëntatiegegevens waarmee ingenieurs en onderzoekers precies kunnen begrijpen hoe objecten bewegen en zich positioneren in de driedimensionale ruimte.
Wat is een AHRS-sensor?
Een AHRS-sensor is een geavanceerd traagheidsmeetapparaat dat meerdere detectietechnologieën combineert om de oriëntatie van een object ten opzichte van het aardoppervlak en het magnetische noorden te bepalen. In tegenstelling tot gewone traagheidsmeeteenheden (IMU's) bevatten AHRS-sensoren magnetometergegevens om absolute koersinformatie te geven, waardoor ze van onschatbare waarde zijn voor toepassingen die een nauwkeurig richtingsbewustzijn vereisen.
Het belangrijkste verschil tussen een IMU en een AHRS ligt in hun outputmogelijkheden. Terwijl een IMU versnelling en rotatie over drie assen meet, gaat een AHRS verder door metingen van het magnetische veld te integreren, waardoor het gieren of de positie ten opzichte van het magnetische noorden kan berekenen. Deze extra informatielaag maakt AHRS-sensoren bijzonder waardevol voor navigatie, analyse van voertuigdynamica en het volgen van bewegingen.
Hoe AHRS-sensoren werken: De kerntechnologie
AHRS-sensoren werken door gegevens van drie fundamentele detectietechnologieën samen te voegen:
Versnellingsmeters
Versnellingsmeters meten lineaire versnelling over drie assen (X, Y en Z). Deze sensoren detecteren veranderingen in snelheid en zwaartekracht, waardoor het systeem de verticale en horizontale hoeken kan bepalen. Door de richting en de grootte van de zwaartekrachtversnelling te meten, geven versnellingsmeters cruciale informatie over de oriëntatie van het apparaat ten opzichte van het aardoppervlak.
Gyroscopen
Gyroscopen meten de hoeksnelheid of rotatiesnelheid rond elke as. Deze sensoren detecteren hoe snel het apparaat roteert en leveren essentiële gegevens voor het berekenen van veranderingen in oriëntatie in de loop van de tijd. Gyroscopen blinken uit in het vastleggen van snelle bewegingen en dynamische rotaties die mogelijk door andere sensoren worden gemist.
Magnetometers
De magnetometer onderscheidt een AHRS van een standaard IMU. Deze sensor meet het magnetische veld van de aarde over drie assen en werkt als een digitaal kompas. Door de richting van het magnetische noorden te detecteren, stelt de magnetometer het systeem in staat om de absolute koers of gierhoek te berekenen, waardoor de drift wordt voorkomen die zich anders zou opstapelen wanneer alleen op gyroscoopgegevens wordt vertrouwd.
Algoritmen voor sensorfusie
De echte intelligentie van een AHRS zit in de sensorfusiealgoritmen. Deze geavanceerde rekenprocessen combineren gegevens van alle drie de sensortypen en compenseren de individuele beperkingen van elke sensor. Versnellingsmeters kunnen bijvoorbeeld worden beïnvloed door trillingen en lineaire bewegingen, terwijl gyroscopen gevoelig zijn voor verloop in de tijd. Door deze gegevens op intelligente wijze te combineren, leveren AHRS-systemen nauwkeurige, stabiele oriëntatiegegevens, zelfs in uitdagende dynamische omgevingen.
AHRS-uitvoergegevensindelingen
Moderne AHRS-sensoren leveren oriëntatie-informatie in meerdere formaten voor verschillende toepassingen:
Eulerse hoeken
Eulerse hoeken geven oriëntatie weer aan de hand van drie rotaties: pitch, roll en yaw (of richting). Deze intuïtieve indeling maakt het gemakkelijk voor ingenieurs om de oriëntatie van een object te visualiseren en te begrijpen. Pitch beschrijft rotatie om de laterale as, roll beschrijft rotatie om de lengteas en yaw beschrijft rotatie om de verticale as.
Quaternions
Quaternions bieden een wiskundige weergave van oriëntatie die het gimbal lock-probleem voorkomt dat geassocieerd wordt met Euler hoeken. Hoewel ze minder intuïtief zijn, bieden quaternions robuustere berekeningen voor complexe rotatiesequenties en zijn ze bijzonder waardevol in computerafbeeldingen en ruimtevaarttoepassingen.
Ruwe sensorgegevens
AHRS-systemen voeren ook ruwe versnellings-, rotatie- en magnetische veldmetingen uit. Met deze gegevens kunnen geavanceerde gebruikers analyses op maat uitvoeren of hun eigen filteralgoritmen implementeren die zijn afgestemd op specifieke toepassingen.
Toepassingen van AHRS-sensoren
Analyse van voertuigdynamica
AHRS-sensoren spelen een cruciale rol bij het begrijpen hoe voertuigen zich gedragen tijdens het rijden. Ingenieurs gebruiken deze apparaten om bochtenkrachten, gewichtsverplaatsing en dynamische stabiliteit te analyseren. Motorsportteams maken bijvoorbeeld gebruik van AHRS-technologie om het gedrag van voertuigen tijdens krachtige manoeuvres te bestuderen, met toepassingen die variëren van Formule 1-ontwikkeling tot het bepalen van de zijslip van rallywagens.
Dankzij de mogelijkheid om nauwkeurige hoeken voor pitch, roll en yaw te meten, kunnen ingenieurs de positie van het voertuig correleren met prestatiegegevens zoals rondetijden, bandentemperaturen en ophangingsgedrag. Deze informatie is van onschatbare waarde voor het optimaliseren van de afstelling van het voertuig en de feedback van de bestuurder.
Trillingsanalyse
Naast oriëntatiemetingen zijn AHRS-sensoren uitstekend in staat om trillingskenmerken over meerdere assen vast te leggen. Deze mogelijkheid is essentieel voor het identificeren van mechanische problemen, het beoordelen van de structurele integriteit en het optimaliseren van het ontwerp van componenten. Door versnellingsgegevens bij hoge frequenties te monitoren, kunnen ingenieurs schadelijke resonanties detecteren en effectieve oplossingen voor trillingsdemping implementeren.
Autonome voertuigen en robotica
Zelfrijdende voertuigen en robotsystemen vertrouwen in grote mate op AHRS-technologie voor ruimtelijk bewustzijn en navigatie. Deze sensoren leveren de basisgegevens die nodig zijn voor padplanning, het vermijden van obstakels en positioneringsalgoritmen. In combinatie met GPS en andere sensoren stellen AHRS-apparaten autonome systemen in staat om veilig en efficiënt door complexe omgevingen te navigeren.
Ruimtevaart en maritieme toepassingen
Vliegtuigen en schepen zijn al lange tijd afhankelijk van AHRS-technologie voor navigatie en vluchtbesturing. Deze sensoren voorzien piloten en autonome vluchtsystemen van kritieke standinformatie, vooral in omstandigheden waarin visuele referenties beperkt zijn. In scheepstoepassingen helpen AHRS-sensoren om platforms te stabiliseren en nauwkeurige koersinformatie te behouden ondanks golfbewegingen en magnetische interferentie.
Belangrijkste kenmerken van moderne AHRS-sensoren
CAN-bus integratie
Moderne AHRS-sensoren zijn vaak voorzien van CAN-busconnectiviteit (Controller Area Network), waardoor ze naadloos kunnen worden geïntegreerd in bestaande voertuigsystemen. Deze gestandaardiseerde interface vereenvoudigt de installatie en zorgt ervoor dat de sensor kan communiceren met andere boordapparatuur zonder dat er complexe bedrading of aangepaste interfaces nodig zijn.
De configureerbare aard van CAN-gebaseerde systemen betekent dat gebruikers de uitvoersnelheid, het dataformaat en de communicatieparameters van de sensor kunnen aanpassen aan specifieke toepassingen. Deze flexibiliteit is vooral waardevol in onderzoeks- en ontwikkelingsomgevingen waar de eisen gedurende een project kunnen veranderen.
Compact ontwerp en robuustheid
Moderne AHRS-sensoren combineren krachtige detectiemogelijkheden met compacte vormfactoren. Kleine afmetingen en een laag gewicht vergemakkelijken de installatie in omgevingen met beperkte ruimte en minimaliseren de impact op het totale systeemgewicht. Ondanks hun compacte afmetingen behouden deze sensoren een hoge nauwkeurigheid en betrouwbaarheid, zelfs in veeleisende omstandigheden.
Breed werkspanningsbereik
AHRS-sensoren van professionele kwaliteit hebben doorgaans een breed ingangsspanningsbereik, waardoor ze kunnen worden aangesloten op verschillende elektrische systemen van voertuigen zonder dat er extra vermogensregeling nodig is. Deze veelzijdigheid vereenvoudigt de installatie en verhoogt de betrouwbaarheid op verschillende platforms.
De Metis Engineering R&D AHRS CAN-sensor
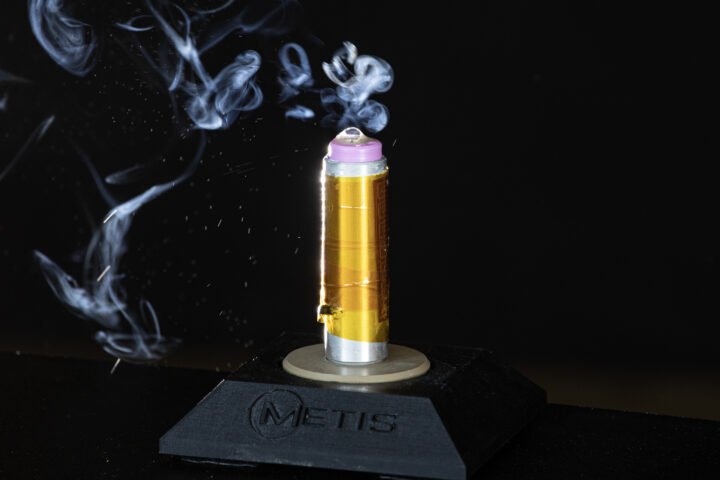
De Metis Engineering R&D AHRS CAN Sensor is een voorbeeld van de mogelijkheden van moderne stand- en koersreferentiesystemen. Dit geavanceerde apparaat combineert IMU-functionaliteit met geïntegreerde AHRS-verwerking om uitgebreide oriëntatiegegevens te leveren via een handige CAN-businterface.
De belangrijkste uitvoer van het systeem omvat drie assen van acceleratie, rotatie en magnetische veldflux, naast quaternion- en Eulerhoekweergaven. Met deze uitgebreide gegevensset kunnen ingenieurs gedetailleerde bewegingsanalyses uitvoeren, terwijl ze de flexibiliteit behouden om het meest geschikte uitvoerformaat voor hun specifieke toepassing te kiezen.
De CAN-gebaseerde architectuur van de sensor maakt eenvoudige integratie mogelijk in elk voertuig dat is uitgerust met een CAN-bus, waardoor de sensor bijzonder geschikt is voor onderzoeks- en ontwikkelingsprojecten in de auto-industrie. De compacte afmetingen en het brede spanningsingangsbereik maken de sensor nog veelzijdiger voor verschillende platforms.
Toepassingen in de praktijk tonen aan dat de sensor geschikt is voor veeleisende omgevingen. Van het analyseren van zijsliphoeken van rallyauto's tot het beoordelen van voertuigdynamica tijdens het rijden met hoge prestaties, het systeem levert de nauwkeurige, betrouwbare gegevens die nodig zijn voor geavanceerde technische analyses.
De juiste AHRS-sensor selecteren
Bij het kiezen van een AHRS-sensor voor een specifieke toepassing moet rekening worden gehouden met verschillende factoren:
Nauwkeurigheidseisen
Verschillende toepassingen vereisen verschillende nauwkeurigheidsniveaus. Motorsporttoepassingen met hoge prestaties vereisen mogelijk nauwkeurigere sensoren dan algemene trillingsmonitoring. Inzicht in de vereiste nauwkeurigheid voor pitch-, roll- en yaw-metingen helpt om geschikte opties te selecteren.
Bijwerkpercentage
De uitgangsfrequentie van de sensor moet worden afgestemd op de dynamiek van het gemeten systeem. Snel veranderende bewegingen vereisen hogere updatefrequenties om voorbijgaande gebeurtenissen nauwkeurig vast te leggen, terwijl toepassingen met langzamere bewegingen effectief kunnen functioneren met lagere gegevensfrequenties.
Milieuomstandigheden
Het bedrijfstemperatuurbereik, de schokbestendigheid en de beschermingsgraad tegen binnendringen zijn allemaal van invloed op de sensorkeuze. In ruwe omgevingen kunnen robuuste units met verbeterde beschermende functies nodig zijn.
Integratievereisten
Bedenk hoe de sensor zal interfacen met bestaande systemen. CAN-busconnectiviteit biedt aanzienlijke voordelen in auto's en industriële toepassingen, terwijl andere interfaces beter kunnen passen bij verschillende scenario's.
Beperkingen in grootte en gewicht
Fysieke afmetingen en massa kunnen kritisch zijn in toepassingen waar de ruimte beperkt is of waar de aanwezigheid van de sensor het te meten systeem kan beïnvloeden. Compacte, lichtgewicht ontwerpen minimaliseren installatieproblemen en meetstoringen.
AHRS-kalibratie en instelling
Een juiste kalibratie zorgt voor optimale AHRS-prestaties. De meeste systemen vereisen een initiële configuratie om rekening te houden met de oriëntatie van de montering, de magnetische declinatie op de bedieningslocatie en de bias van de sensoren. Veel moderne AHRS-apparaten bevatten automatische kalibratieroutines die dit proces vereenvoudigen, maar inzicht in de onderliggende principes helpt om nauwkeurige resultaten te garanderen.
Magnetische kalibratie verdient speciale aandacht, omdat lokale magnetische anomalieën van ijzerhoudende materialen of elektrische systemen in de buurt de koersnauwkeurigheid kunnen beïnvloeden. Het uitvoeren van kalibratie in een magnetisch schone omgeving of het implementeren van harde en zachte ijzercorrectiealgoritmen helpt deze effecten te verminderen.
De toekomst van AHRS-technologie
AHRS-technologie blijft zich ontwikkelen, met voortdurende ontwikkelingen op het gebied van sensorminiaturisatie, energie-efficiëntie en verwerkingsmogelijkheden. Vooruitgang in micro-elektromechanische systeemtechnologie (MEMS) maakt steeds kleinere sensoren mogelijk met behoud of verbetering van de nauwkeurigheid. Verbeterde algoritmen die gebruik maken van machine learning en kunstmatige intelligentie beloven nog robuustere prestaties te leveren in veeleisende omgevingen.
Integratie met aanvullende sensortechnologieën zoals GPS, vision systemen en LiDAR zorgt voor steeds geavanceerdere positionerings- en navigatieoplossingen. Deze multi-sensor fusiebenaderingen maken gebruik van de sterke punten van elke technologie en compenseren de individuele beperkingen.
Conclusie
AHRS-sensoren vormen een cruciale technologie voor toepassingen die nauwkeurige oriëntatie- en bewegingsgegevens vereisen. Door versnellingsmeters, gyroscopen en magnetometers te combineren met geavanceerde fusiealgoritmen leveren deze systemen betrouwbare informatie over de stand en richting onder uiteenlopende omstandigheden.
Of het nu gaat om het analyseren van voertuigdynamica, het ontwikkelen van autonome systemen of het monitoren van structurele trillingen, AHRS-technologie levert de basisgegevens die nodig zijn voor geïnformeerde besluitvorming en geavanceerde technische analyse. Naarmate de technologie zich verder ontwikkelt, zullen AHRS-sensoren ongetwijfeld een steeds belangrijkere rol spelen bij het mogelijk maken van de volgende generatie intelligente, bewegingsbewuste systemen.
Voor ingenieurs en onderzoekers die AHRS-mogelijkheden in hun projecten willen implementeren, bieden moderne CAN-gebaseerde oplossingen een toegankelijke ingang, die integratiegemak combineert met uitgebreide gegevensuitvoer en professionele prestaties. Inzicht in de principes achter de werking van AHRS stelt gebruikers in staat om de meest geschikte oplossing voor hun specifieke eisen te selecteren en maximale waarde uit deze geavanceerde sensorsystemen te halen.